LiDAR vs. RTK vs. Kamera: Welche Navigation passt zu deinem Garten?
Kurzfazit
In diesem Artikel
LiDAR vs. RTK vs. Kamera bei Mährobotern ohne Begrenzungskabel ist ein Vergleich der Navigationstechnologie nach Empfang, Layout und Setup, nicht nach Markenslogans. Hier lernst du, die drei Wege zu verstehen, zu vergleichen und nach Gartenprofil auszuwählen. Methode: Recherche-Vergleich und Datenvergleich (Markt Deutschland; Orientierungszahlen und Klassenbeispiele Stand 2026-08-11). Kein Labortest, kein globaler Technik-Sieger.
Welche Rolle spielt das Thema Navigationstechnologie für Mähroboter bei der Auswahl eines Mähroboters?
Navigationstechnologie für Mähroboter ist das System aus Positionierung, Kartierung und Grenze ohne vergrabenes Begrenzungskabel: RTK-Korrektur, LiDAR-Reichweite, Kamera-Sichtfeld, Satellitenempfang und Kartengenauigkeit zusammen.
Ohne stabile Navigation entstehen Lücken im Schnitt, falsche Grenzen und Abbrüche. Die Auswahl eines Mähroboters ohne Begrenzungskabel hängt deshalb zuerst an Empfang und Layout, dann an Fläche und Preis. Messgrößen, die du vergleichen willst: Positionsgenauigkeit in cm, benötigte freie Sicht in Grad (Himmel bzw. Sensorfeld), Mindestdurchfahrtsbreite in cm für Engstellen und Verbindungsabdeckung in % für Korrektur- und App-Strecken. Fehlen belegte Zahlen im Datenblatt, bleibt die Technik-Entscheidung vorläufig.
Diese Seed-Seite ordnet die Klassen. Produktrollen und Kaufpreis-Bänder findest du im Root-Vergleich: Die besten Mähroboter ohne Begrenzungskabel im Vergleich 2026.
Welche Kriterien strukturieren das Thema Navigationstechnologie für Mähroboter?
Die wichtigsten Kriterien für Navigationstechnologie für Mähroboter sind unten aufgeführt.
RTK-Korrektur. GPS allein reicht für präzise virtuelle Grenzen meist nicht; RTK liefert Korrekturdaten lokal oder per Cloud/NetRTK. Was das für dich bedeutet: Zentimeter-Lage vs. Meter-Drift. Prüfgröße: Positionsgenauigkeit in cm unter genanntem Himmel und Korrekturstatus. Typischer Fehler: Korrektur weg (Netz, Abo, Basisstation) und der Roboter weicht ab oder stoppt.
LiDAR-Reichweite. Laser-Scans erzeugen eine Umgebungskarte unabhängig vom klassischen RTK-Mast. Was das für dich bedeutet: Orientierung bei schwachem Satellitenempfang. Prüfgröße: nutzbare Scan-Distanz und Update-Rate laut Hersteller; Kartengenauigkeit im Betrieb. Typischer Fehler: leere, strukturarme Flächen ohne Landmarken; verschmutzte Sensoren.
Kamera-Sichtfeld. Vision trennt Rasen, Wege und Objekte. Was das für dich bedeutet: Hinderniserkennung und Kantenführung. Prüfgröße: Sichtfeld in Grad und Lichtbedingungen. Typischer Fehler: Dunkelheit, Gegenlicht, Nässe, verschmutzte Linse.
Satellitenempfang. RTK-lastige Systeme brauchen freie Sicht zum Himmel. Was das für dich bedeutet: ob eine lokale Antenne oder Cloud-RTK überhaupt stabil läuft. Prüfgröße: benötigte freie Sicht in Grad / Sky-View; Verbindungsabdeckung in % der Fläche. Typischer Fehler: dichte Baumkronen, enge Innenhöfe, hohe Fassaden.
Kartengenauigkeit. Die virtuelle Grenze muss zur realen Rasenlinie passen und Engstellen erlauben. Was das für dich bedeutet: Nacharbeit an Beeten und Durchfahrten. Prüfgröße: Positionsgenauigkeit in cm plus Mindestdurchfahrtsbreite in cm des Geräts vs. deiner Wege. Typischer Fehler: zu schmale Korridore, ungenaue Karte nach Umbau ohne Remap.
Mit diesen fünf Kriterien bewertest du die einzelnen Navigationsklassen, ohne schon ein Modell zu kaufen.
Wann ist GPS und RTK Navigation für die Auswahl entscheidend?
GPS- und RTK-Navigation ist vor allem dann entscheidend, wenn der Garten offenen Himmel hat und du hohe Positionsgenauigkeit in cm über große, relativ freie Flächen brauchst.
| Profil | Muss-Kriterien | Ausschluss | Passende Option |
|---|---|---|---|
| Offener Garten, wenig Bäume, klare Sky-View | stabile RTK-Korrektur, Verbindungsabdeckung hoch | dichte Kronen ohne Backup-Sensorik | RTK lokal oder Cloud/NetRTK |
| Große zusammenhängende Rasenfläche | Kartengenauigkeit bei langen Bahnen | nur stoßgeführte Alttechnik | RTK als Positionsanker |
| Bereitschaft für Setup (Mast oder Cloud-Account) | Korrekturquelle planbar | kein Netz und kein Mastplatz | lokal vs. Cloud bewusst wählen |
Abwägung 1: bessere Positionsgenauigkeit in cm (typisch zentimeterklasse unter guter RTK-Korrektur laut Herstellerangaben vieler RTK-Systeme) kostet Setup und oft Abhängigkeit von Verbindungsabdeckung in %. Abwägung 2: Cloud/NetRTK spart den Mast, koppelt dich aber an Netz und ggf. Abo. Vertiefung: GPS- und RTK-Mähroboter ohne Begrenzungskabel im Vergleich.
Wann ist LiDAR Navigation für die Auswahl entscheidend?
LiDAR-Navigation ist vor allem dann entscheidend, wenn Satellitenempfang schwach ist oder der Garten viele Strukturen hat, an denen sich eine Laserkarte orientieren kann.
| Profil | Muss-Kriterien | Ausschluss | Passende Option |
|---|---|---|---|
| Viele Bäume, Hofsituation, schwaches GPS | LiDAR-Reichweite + Landmarken | reines RTK ohne Backup | LiDAR-Klasse oder LiDAR + Vision |
| Verwinkeltes Layout mit Haus und Hecken | Kartengenauigkeit über Struktur | leere Fläche ohne Kanten | LiDAR-Mapping |
| Wunsch ohne lokale RTK-Antenne | antennenfreie Sensorik | Erwartung an RTK-cm ohne Korrektur | LiDAR / Hybrid ohne Mast |
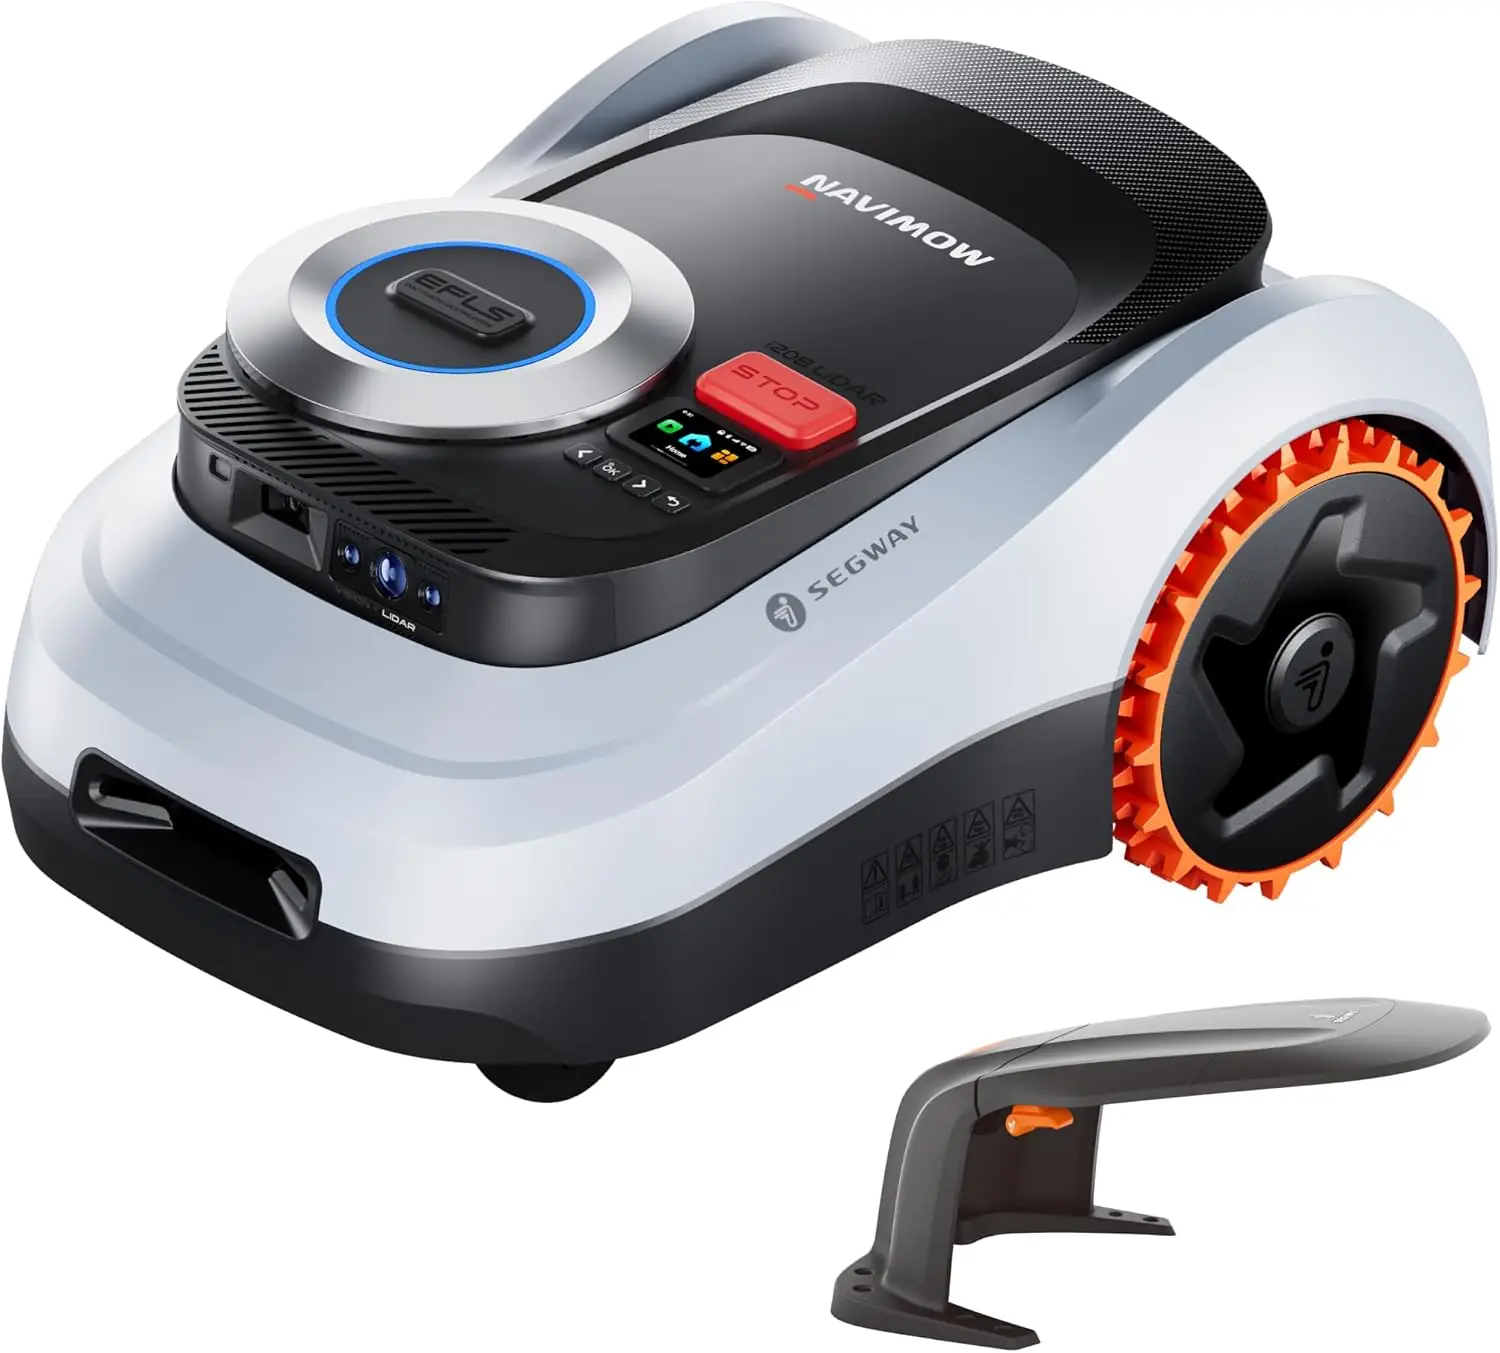
Abwägung 1: LiDAR senkt die Abhängigkeit vom Satellitenempfang, braucht aber Landmarken und saubere Sensoren. Abwägung 2: Hybrid mit Kamera verbessert Hindernisse, erhöht aber Lichtabhängigkeit des Vision-Teils. Beispielklassen im Root (Recherche-Vergleich, 2026-08-11): Navimow i208 LiDAR und Dreame A3 AWD nutzen LiDAR + Vision-Narrative ohne klassische RTK-Stangen-Story. Vertiefung: LiDAR-Mähroboter im Vergleich: Modelle für schwierigen Empfang.
Wann ist Kamera Navigation für die Auswahl entscheidend?
Kamera-Navigation ist vor allem dann entscheidend, wenn du Hindernisse und Rasen-Wege-Grenzen bildbasiert erkennen willst und Lichtverhältnisse im Betrieb planbar sind.
| Profil | Muss-Kriterien | Ausschluss | Passende Option |
|---|---|---|---|
| Spielzeug, Beete, sichtbare Objekte am Tag | Kamera-Sichtfeld, saubere Linse | Dauer-Nachtmähen ohne Zusatzsensorik | Vision oder Hybrid |
| Einstieg / Budget mit akzeptierten Limits | ehrliche Erwartung an Wetter und Licht | Premium-Hang ohne Traktion | Vision-Einstiegsklassen |
| Datenschutz-bewusst | lokale vs. Cloud-Verarbeitung prüfen | unklare Cloud-Pflicht ohne Opt-out | Modelle mit transparenten Datenpfaden |
Abwägung 1: gutes Kamera-Sichtfeld in Grad hilft bei Objekten, schwächelt bei Dunkelheit und Nässe. Abwägung 2: reine Vision spart oft Mast und teure LiDAR-Hardware, liefert aber nicht dieselbe Positionsstabilität wie RTK in cm auf großen offenen Flächen. Vertiefung: Mähroboter mit Kamera im Vergleich: Hindernisse sicher erkennen. Cloud- und Datenschutz-Pfade prüfst du modellweise in App- und Herstellerdokumentation.
Wann ist antennenfreie Navigation für die Auswahl entscheidend?
Antennenfreie Navigation ist entscheidend, wenn du keine lokale RTK-Basisstation aufstellen willst oder darfst, aber trotzdem ohne Begrenzungskabel mähen möchtest.
| Profil | Muss-Kriterien | Ausschluss | Passende Option |
|---|---|---|---|
| Mietgarten, Denkmalschutz, kein Mastplatz | LiDAR, Vision oder Cloud-RTK | Pflicht zur lokalen Basis ohne Alternative | antennenfreie Klassen |
| Wenig Interesse an Verkabelung der Station | einfaches Setup | Erwartung an lokale cm-RTK ohne Cloud | LiDAR/Vision-Hybrid |
| Netz im Garten unzuverlässig | Offline-Fähigkeit nach Mapping prüfen | Cloud-only ohne Fallback | Systeme mit lokaler Karte |
Abwägung 1: ohne Antenne entfällt der Mast, nicht die Physik von Empfang und Sensorik. Abwägung 2: Cloud-RTK ist antennenfrei vor Ort, koppelt Verbindungsabdeckung in % an das Mobilfunk- oder WLAN-Szenario. Vertiefung: Mähroboter ohne RTK-Antenne: Modelle und Grenzen im Vergleich.
Welche Messwerte müssen für Navigationstechnologie für Mähroboter vergleichbar sein?
Vergleichbar sind nur Werte mit gleicher Einheit, gleichem Messprotokoll und genanntem Prüfkontext; sonst vergleichst du Marketing mit Labor.
Protokoll: (1) Einheit festlegen, (2) Herstellerprotokoll oder Datenblattversion notieren, (3) Wert oder Band eintragen, (4) Bedingung (Himmel, Licht, Korrektur an/aus) dazu schreiben. Orientierung (Recherche-Vergleich) (Stand 2026-08-11; modellabhängig, immer Datenblatt prüfen):
| Messwert | Einheit | Orientierung (typische Herstellerangaben) | Bedingung |
|---|---|---|---|
| Positionsgenauigkeit | cm | RTK oft cm-Klasse bei aktiver Korrektur; GPS allein eher m-Bereich | Korrekturstatus, Sky-View |
| Benötigte freie Sicht / Sichtfeld | Grad | Kamera-FOV modellabhängig (weitwinklig vs. eng); RTK braucht freien Himmelanteil | Sensor vs. Himmel getrennt lesen |
| Mindestdurchfahrtsbreite | cm | hängt an Gerätemaß + Korridor in der Karte, oft engstellenkritisch unter ca. 70–100 cm Wegebreite | Gerät + virtueller Korridor |
| Verbindungsabdeckung | % | keine Pauschalangabe; Anteil der Fläche mit stabiler Korrektur/App-Strecke selbst prüfen | WLAN/LTE/Korrekturpfad |
Beispiel: Ein Hersteller nennt RTK-Positionsgenauigkeit “bis 2 cm” bei freiem Himmel und aktiver Korrektur. Unter 40 % freiem Himmel und ohne Korrektur gilt dieser cm-Wert nicht.
Wie lassen sich die Optionen innerhalb von Navigationstechnologie für Mähroboter direkt vergleichen?
Du vergleichst RTK, LiDAR und Kamera über dieselben fünf Kriterien und dieselben Einheiten; ein globaler Sieger für jeden Garten existiert nicht.
| Kriterium | RTK (lokal / Cloud) | LiDAR | Kamera / Vision | Begrenzungskabel (Referenz) |
|---|---|---|---|---|
| RTK-Korrektur | Kernfunktion; cm bei aktiver Korrektur | oft optional / hybrid | meist nicht primär | nicht nötig |
| LiDAR-Reichweite | meist Zusatz | Kernfunktion | selten primär | nicht nötig |
| Kamera-Sichtfeld | oft Zusatz für Hindernisse | häufig Hybrid | Kernfunktion | klassisch stoßbasiert |
| Satellitenempfang | hoch kritisch | niedriger kritisch | niedrig kritisch | irrelevant |
| Kartengenauigkeit | hoch bei Korrektur | hoch mit Landmarken | mittel, lichtabhängig | Draht = physische Grenze |
| Positionsgenauigkeit (cm) | typisch besser (cm-Klasse) | kartebasiert, modellabhängig | relativ / bildbasiert | Drahtführung |
| Freie Sicht (Grad / Himmel) | höherer Bedarf | mittlerer Bedarf | Lichtbedarf am Sensor | kein Himmelbedarf |
| Mindestdurchfahrtsbreite (cm) | gerätabhängig | gerätabhängig | gerätabhängig | gerät + Drahtlayout |
| Verbindungsabdeckung (%) | oft höher relevant (Korrektur/App) | mittel (App/Updates) | mittel (App/Cloud) | niedrig für Grenze selbst |
Begrenzungskabel bleibt die Referenz, wenn du maximale Unabhängigkeit von Funk und Kamera willst und Verlegeaufwand akzeptierst. Kabellose Navigation gewinnt, wenn Umplanung, Zonen und Setup ohne Tiefbau wichtiger sind.
Welche Auswahlregel führt beim Thema Navigationstechnologie für Mähroboter zum passenden Modell?
Die passende Regel startet beim Gartenprofil und endet bei der Navigationsklasse; Marke und Preis kommen danach.
Wenn Sky-View offen ist und du cm-Positionsgenauigkeit priorisierst, dann RTK (lokal oder Cloud) als Anker, ideal mit Zusatzsensorik. Nicht ideal, wenn: dichter Baumbestand ohne Backup. Verifiziert als Regelrahmen: 2026-08-11.
Wenn Satellitenempfang schwach oder der Garten strukturreich ist, dann LiDAR oder LiDAR + Vision. Nicht ideal, wenn: reines RTK-only. Stand: 2026-08-11.
Wenn Hindernisse am Tag und Rasen-Wege-Trennung im Vordergrund stehen, dann Kamera/Vision als Pflichtmodul, besser hybrid. Nicht ideal, wenn: Nachtbetrieb als Hauptmodus ohne Zusatz. Stand: 2026-08-11.
Wenn keine lokale Antenne möglich ist, dann antennenfreie Klassen (LiDAR/Vision/Cloud-RTK) und Verbindungsabdeckung in % ehrlich prüfen. Details: Mähroboter ohne RTK-Antenne: Modelle und Grenzen im Vergleich. Nicht ideal, wenn: lokale Basis erzwingen. Stand: 2026-08-11.
Wenn Engstellen unter deiner Mindestdurchfahrtsbreite in cm liegen, dann erst Layout oder Gerätbreite lösen, nicht nur die Navigationsmarke wechseln. Nicht ideal, wenn: “bessere App fixiert Physik”. Stand: 2026-08-11.
Modellbeispiele mit LiDAR + Vision im Root-Vergleich (ASINs und Flächen dort): Gesamtempfehlung und Hang-Rolle folgen derselben Sensorik-Logik, nicht einem magischen Algorithmus.
Welche Grenzen hat eine Auswahl ausschließlich nach Navigationstechnologie für Mähroboter?
Die wichtigsten Grenzen beim Thema Navigationstechnologie für Mähroboter sind Traktion, Fläche, Folgekosten und Sicherheitsrisiken außerhalb der Sensorik.
Leichte Einschränkung: Kartengenauigkeit und Kamera-Sichtfeld schwanken mit Wetter und Verschmutzung (LiDAR-Reichweite, Kamera-Sichtfeld).
Kauf-Stopp: falsche Klasse für Empfang (RTK ohne Himmel) oder fehlende DE-Verfügbarkeit-Modelle; Verbindungsabdeckung in % und Abo-Pflichten unklar (RTK-Korrektur, Satellitenempfang).
Sicherheit & Datenschutz: Hinderniserkennung ist kein Nullrisiko für Kleintiere; Kameras und Cloud berühren Datenschutz. Navigation ersetzt keine Betriebsregeln.
Hinweis: Keine Technik ist pauschal die beste für jeden Garten; binde jede Empfehlung an Profil und Messwerte. Begrenzungskabel bleibt eine valide Alternative bei passendem Setup.
Reicht das Thema Navigationstechnologie für Mähroboter allein für eine Kaufentscheidung aus?
Nein. Navigationstechnologie allein reicht nicht für die Kaufentscheidung; Fläche, Gelände, Funktionen und Gesamtkosten gehören dazu.
Ausnahmen in Kurzform: (1) RTK-Korrektur und Satellitenempfang passen, aber die Steigung überfordert den Antrieb, (2) LiDAR-Reichweite passt, aber die Flächenkapazität ist zu knapp, (3) Kamera-Sichtfeld passt, aber Cloud- oder Datenschutz-Auflagen sind inakzeptabel. Für die Modellwahl mit Rollen und Amazon-CTAs: Die besten Mähroboter ohne Begrenzungskabel im Vergleich 2026.
Häufige Fragen
Ist RTK besser als LiDAR?
Nicht pauschal. RTK liefert hohe Positionsgenauigkeit bei freiem Himmel und stabiler Korrektur. LiDAR bleibt oft nutzbar, wenn Satelliten schwach sind, braucht aber Landmarken. Dein Gartenprofil entscheidet.
Brauche ich eine RTK-Antenne im Garten?
Nur bei Systemen mit lokaler Basisstation. Cloud-/NetRTK und viele LiDAR- oder Vision-Modelle arbeiten ohne lokale Antenne, haben aber andere Grenzen bei Empfang, Abo oder Licht.
Reicht eine Kamera allein zur Navigation?
Reine Vision-Systeme können in einfachen Gärten funktionieren, sind aber licht- und wetterabhängiger. Viele 2026er Modelle kombinieren Kamera mit LiDAR oder RTK.
Was ist Hybrid-Navigation?
Hybrid meint die Kombination mehrerer Sensoren, zum Beispiel LiDAR plus Kamera oder RTK plus Vision. Die Karte und die Hinderniserkennung teilen sich die Arbeit.
Über uns & Methodik
Mehr zu unserer redaktionellen Linie und dem Unterschied zwischen Recherche-Vergleich und Praxistest findest du auf der Seite Über uns.