Mähroboter für Gärten mit vielen Bäumen und schwachem GPS-Empfang
Kurzfazit
In diesem Artikel
Mähroboter für Gärten mit vielen Bäumen und schwachem GPS-Empfang bedeutet: du wählst nach Baumkronen, Gebäudeschatten, Multipath, LiDAR und Kamera, nicht nach dem größten m²-Wert oder dem lautesten RTK-Slogan im Listing. Hier lernst du, Navigation bei vielen Bäumen und schwachem GPS zu verstehen, zu vergleichen und für private Gärten in Deutschland auszuwählen. Methode: Recherche-Vergleich und Datenvergleich (Markt Deutschland; Orientierungszahlen und Klassenbeispiele Stand 2026-08-11). Kein Labortest, kein pauschaler Empfangs-Sieger. Hinweis: keine selbst erfundenen Signal-Schwellen; Zahlen nur aus Manual, Herstellerseite, geprüftem Datenblatt oder eigener Messung mit Protokoll. Detail-Navigationsvergleiche bleiben auf den Nav-URLs - hier geht es um das Empfangs- und Baumbestands-Profil für die Kaufentscheidung.
Was bedeutet “Navigation bei vielen Bäumen und schwachem GPS” bei einem Mähroboter?
Der Begriff Navigation bei vielen Bäumen und schwachem GPS bezeichnet die Fähigkeit eines Mähroboters, unter Kronen, Fassaden und Multipath-Störungen Orientierung und Abdeckung zu halten, ohne dass reiner RTK-Fix als alleinige Voraussetzung gilt.
Dazu gehören Baumkronen, Gebäudeschatten, Multipath, LiDAR und Kamera. Antwortgrößen: sichtbarer Himmelsanteil in %, Signalunterbrechung in s, LiDAR-Reichweite in m und Passagenbreite in cm. m²-Nennwerte und Hang-% sind Kontext und Vergleichsanker, ersetzen aber keine Empfangs- und Sensorprüfung. Fehlen belegte Werte im Datenblatt oder in deiner eigenen Beobachtung, bleibt die Empfangs-Entscheidung vorläufig.
Garten-Fit zuerst: Welcher Mähroboter passt zu welchem Garten? Fläche, Gelände und Empfang.
Welche Kriterien sind für “Navigation bei vielen Bäumen und schwachem GPS” entscheidend?
Die wichtigsten Kriterien für Navigation bei vielen Bäumen und schwachem GPS sind unten aufgeführt.
Baumkronen. Dichte Kronen und Kronenschluss blockieren oder schwächen Satellitenlinien. Was das für dich bedeutet: ob RTK-primär realistisch ist oder Backup-Sensorik Pflicht wird. Prüfgröße: sichtbarer Himmelsanteil in % der Fläche und Dauer von Signalunterbrechung in s unter Kronen. Typischer Fehler: “RTK überall” kaufen und unter Bäumen Lücken und Suchfahrten akzeptieren müssen.
Gebäudeschatten. Hohe Fassaden, Innenhöfe und enge Bebauung erzeugen Schattenzonen für GNSS. Was das für dich bedeutet: ob Hof- und Hausnähe dauerhaft ausfallen. Prüfgröße: sichtbarer Himmelsanteil in % in den engsten Hofabschnitten; Vergleich offene vs. gebäude-nahe Teilflächen. Typischer Fehler: nur die offene Rasenmitte prüfen und den Hof unterschätzen.
Multipath. Reflexionen an Glas, Metall und Wänden verfälschen Positionsschätzungen. Was das für dich bedeutet: ob reine Satelliten-Navigation instabil wirkt, obwohl “irgendwie” Empfang da ist. Prüfgröße: wiederkehrende Drift/Lücken an denselben Stellen; Signalunterbrechung in s und Karten-Korrekturen im Betrieb. Typischer Fehler: Multipath als “App-Bug” abtun und kein LiDAR/Vision-Fallback planen.
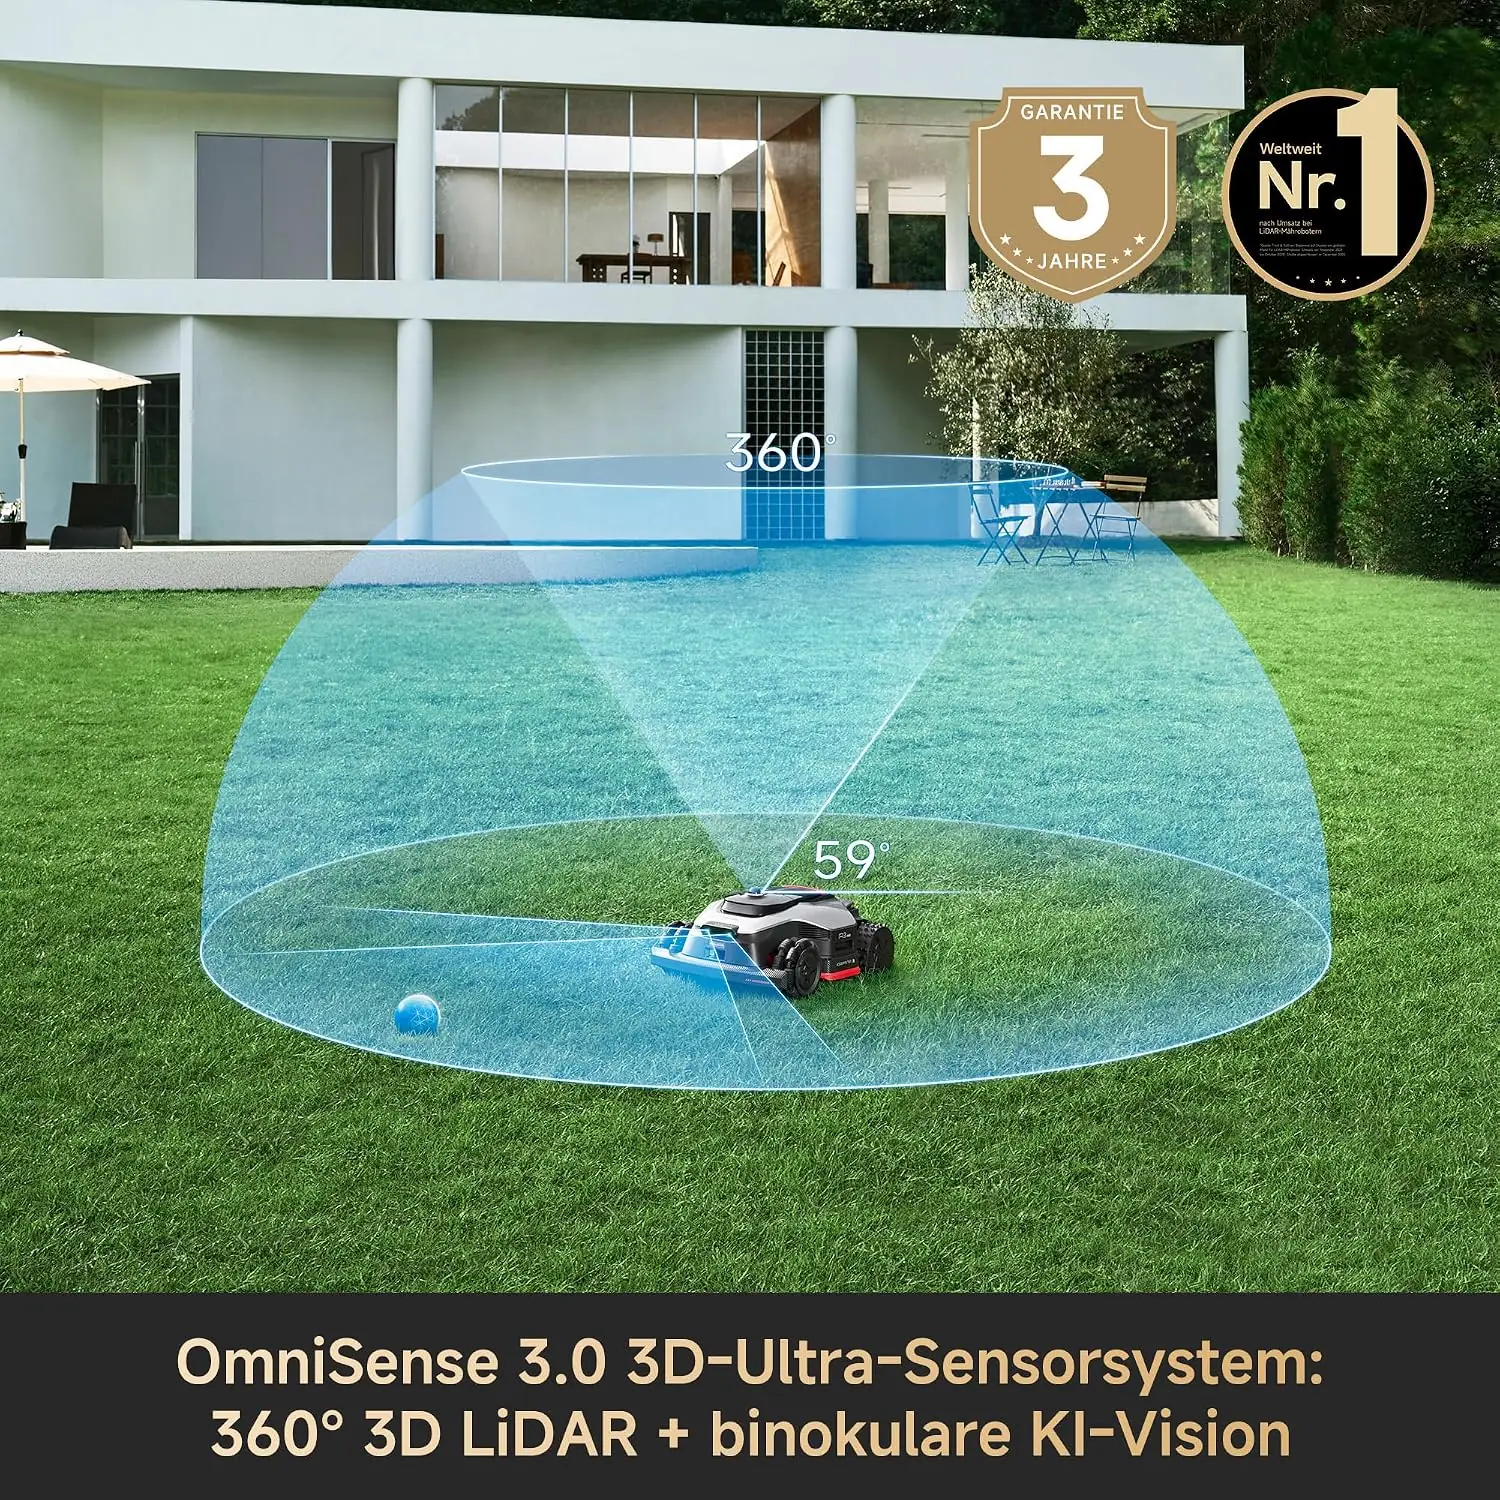
LiDAR. Laserscans und Landmarken (Haus, Hecke, Baum) als lokale Orientierung. Was das für dich bedeutet: ob der Roboter ohne stabile RTK-Korrektur weiterarbeiten kann. Prüfgröße: LiDAR-Reichweite in m laut Manual; Sensorpflege und Grenzen bei Regen/Staub. Typischer Fehler: LiDAR kaufen und leere Flächen ohne Struktur erwarten.
Kamera. Vision für Hindernisse, Struktur und oft unterstützende Navigation. Was das für dich bedeutet: ob visuelle Erkennung Kronen und Hof ergänzt. Prüfgröße: Betriebsbedingungen (Licht, Nässe) und Passagenbreite in cm an engen Wegen unter Bäumen. Typischer Fehler: Kamera als Ersatz für Hang-Physik oder für fehlende Passagenmessung missbrauchen.
Mit diesen fünf Kriterien bewertest du Klassen und Datenblätter, bevor du einen Kaufpreis vergleichst.
Welche Modelle oder Lösungen erfüllen die Anforderungen an “Navigation bei vielen Bäumen und schwachem GPS”?
Die Anforderung an Navigation bei vielen Bäumen und schwachem GPS erfüllen Lösungen mit ehrlichem Empfangs- und Sensorprofil: RTK-primär bei freiem Himmel, LiDAR-first unter Kronen, Vision/Kamera als Ergänzung, Hybrid-Klassen und klar abgegrenztes Marketing ohne Messwerte; reines RTK-Marketing ohne Fallback erfüllt sie unter dichtem Baumbestand oft nicht.
| Option / Gruppe | Baumkronen | Gebäudeschatten | Multipath | Grenzen | Prüfdatum | Quelle |
|---|---|---|---|---|---|---|
| RTK-primär / freier Himmel | kritisch bei dichter Krone | kritisch im engen Hof | anfällig an Glas/Metall | ohne Fallback unter Kronen | 2026-08-11 | Klassenlogik Recherche-Vergleich |
| LiDAR-first / schwieriger Empfang | stärkere lokale Orientierung | Landmarken an Haus/Hecke | weniger reiner GNSS-Abhängigkeit | Regen, Staub, leere Flächen | 2026-08-11 | Klassenlogik Recherche-Vergleich |
| Vision / Kamera-stark | Ergänzung unter Struktur | Fassaden und Hindernisse | visuelle Korrektur möglich | Licht, Nässe, Sensorpflege | 2026-08-11 | Klassenlogik Recherche-Vergleich |
| Hybrid (RTK + LiDAR/Vision) | RTK wo möglich, Backup wo nicht | Hof und offene Fläche gemeinsam | Sensorfusion als Strategie | Setup und Abo-Komplexität | 2026-08-11 | Klassenlogik Recherche-Vergleich |
| Empfangs-Marketing ohne Messwerte | unklar / Slogan | unklar | unklar | Kaufblocker bis Datenblatt | 2026-08-11 | Abgrenzung, kein Kauf-Empfehlungspfad |
Konkrete Produktrollen mit ASIN und Flächenangaben liegen im Root-Vergleich: Die besten Mähroboter ohne Begrenzungskabel im Vergleich 2026. Dort stehen unter anderem RTK-, LiDAR- und Hybrid-Klassen; Ausführung und Specs immer am Datenblatt auf sichtbaren Himmelsanteil (eigene Beobachtung), Signalunterbrechung in s, LiDAR-Reichweite in m und Passagenbreite in cm prüfen. Navigations-Tiefen: LiDAR-, Kamera- und GPS/RTK-Nodes.
Wie unterscheiden sich Baumkronen, Gebäudeschatten, Multipath?
Baumkronen, Gebäudeschatten und Multipath sind drei Schichten desselben Empfangsproblems: was den Himmel blockiert, was den Hof abschattet und was Positionssignale verfälscht. Es gibt keinen Empfangs-Sieger für jeden Garten.
| Hebel | Was er steuert | Sichtbarer Himmelsanteil (%) | Signalunterbrechung (s) | LiDAR-Reichweite (m) | Passagenbreite (cm) |
|---|---|---|---|---|---|
| Baumkronen | Satellitensicht unter Laub und Kronenschluss | Kernmessgröße; oft niedriger unter dichten Kronen | längere Lücken unter Bäumen möglich | LiDAR nutzt Bäume oft als Landmarken | enge Wege zwischen Stämmen messen |
| Gebäudeschatten | Hof, Fassade, enge Bebauung | niedrig an Hauswänden und Innenhöfen | wiederkehrende Lücken an denselben Stellen | Haus/Hecke als Landmarken | Passagen am Haus oft eng |
| Multipath | Reflexionen an Glas, Metall, Wänden | kann “Empfang” vortäuschen, obwohl Drift bleibt | kurze bis mittlere Störungen, oft wiederholbar | lokale Sensorik entlastet reines GNSS | indirekt (Layout und Wege) |
| LiDAR | lokale Karte aus Abständen und Struktur | weniger abhängig vom Himmelsanteil | kann GNSS-Lücken überbrücken | Kernmessgröße im Manual in m | kein Ersatz für Engstellen-Messung |
| Kamera | Vision, Hindernisse, oft unterstützende Nav | unabhängig von GNSS, abhängig von Licht | ergänzt, ersetzt nicht immer RTK/LiDAR | offen als Reichweitenersatz | Passagen und Hindernisse gemeinsam prüfen |
Höher (besser für dichten Baumbestand und enge Höfe): dokumentierte Backup-Sensorik (LiDAR-Reichweite in m), ehrliche Grenzen bei Regen und leeren Flächen, eigene Messung von sichtbarem Himmelsanteil in % und Signalunterbrechung in s. Niedriger (kritisch): reines RTK-Marketing, “unter Bäumen genauso” ohne Fallback und erfundene Signal-Schwellen. Offener Garten mit freiem Himmel bleibt Vergleichsanker, ohne diese Seite zum Voll-RTK-Nur-Himmel-Vergleich auszuweiten.
Wie werden die wichtigsten Werte für “Navigation bei vielen Bäumen und schwachem GPS” gemessen?
Die wichtigsten Werte für Navigation bei vielen Bäumen und schwachem GPS misst du in fester Reihenfolge: Einheit, Protokoll, Wert oder Band, dann Messbedingung.
Protokoll: (1) Einheit festlegen, (2) Herstellerprotokoll oder Datenblattversion notieren, (3) Wert oder Band eintragen, (4) Bedingung (Kronendichte, Hof, Wetter, Tageszeit) dazu schreiben. Orientierung (Recherche-Vergleich) (Stand 2026-08-11; modellabhängig, immer Datenblatt und eigene Beobachtung prüfen; keine erfundenen Schwellen):
| Messwert | Einheit | Orientierung | Bedingung |
|---|---|---|---|
| Sichtbarer Himmelsanteil | % | keine Pauschalangabe; eigene Schätzung/Messung der freien Himmelsfläche über den Teilrasen; offen vs. unter Krone trennen | bei voller Belaubung und im Hof separat notieren |
| Signalunterbrechung | s | keine Pauschalangabe; Dauer von Fix-Verlust oder Suchphasen im Betrieb protokollieren, wenn beobachtbar | gleiche Route, gleiche Tageszeit; App/Log nur wenn herstellerseitig verfügbar |
| LiDAR-Reichweite | m | keine Pauschalangabe; Wert aus Manual/Herstellerseite; Reichweite ≠ Allwetter-Garantie | Sensor sauber; Regen/Staub als Grenzfall im Manual prüfen |
| Passagenbreite | cm | keine Pauschalangabe; engste Stelle zwischen Stämmen, Hecken und Haus messen; oft kritisch unter ca. 70–100 cm | real mit Bewuchs; Empfang ersetzt keine Engstellen-Physik |
Beispiel: dichter Baumbestand am Grundstücksrand, Hof mit zwei hohen Fassaden. Der offene Mittelrasen zeigt hohen sichtbaren Himmelsanteil in %, die Kronen- und Hofzonen deutlich weniger. Ein Datenblatt nennt RTK und 800 m², aber keine LiDAR-Reichweite in m und kein Fallback. Ohne Backup-Sensorik und ohne eigene Beobachtung von Signalunterbrechung in s gilt der m²-Nennwert nicht als Empfangs-Garantie unter Bäumen.
Für welche Gärten ist “Navigation bei vielen Bäumen und schwachem GPS” besonders geeignet?
Navigation bei vielen Bäumen und schwachem GPS ist besonders geeignet für private Gärten, in denen Kronen, Fassaden und Multipath den Alltag steuern und das Empfangsprofil die Klasse setzt.
| Gartenprofil | Muss-Kriterien | Ausschlusskriterien | Passende Klasse |
|---|---|---|---|
| Viele Bäume, dichter Kronenschluss | LiDAR und/oder Vision; Signalunterbrechung in s beobachten | reines RTK ohne Fallback | LiDAR-first / Hybrid |
| Offener Rasen, freier Himmel | sichtbarer Himmelsanteil in % hoch; RTK-tauglich | unnötige Empfangs-Komplexität als Kaufgrund | RTK-primär / Standard |
| Enge Höfe und hohe Fassaden | Gebäudeschatten + Landmarken (LiDAR/Vision) | nur Mittelrasen prüfen | LiDAR/Vision + Hof-Check |
| Bäume plus Hang | Empfang und Steigung in % gemeinsam | nur ein Faktor optimieren | Hybrid + Hang-Klasse |
| Bäume plus enge Passagen | Passagenbreite in cm + Empfangs-Fallback | nur m² oder nur RTK-Label | LiDAR/Vision + Layout-Check |
Abwägung 1: LiDAR- und Hybrid-Klassen erhöhen oft Kaufpreis in € und Setup-Aufwand, senken aber die reine RTK-Abhängigkeit. Abwägung 2: hoher sichtbarer Himmelsanteil in % macht RTK effizienter, löst aber weder Passagenbreite in cm noch Multi-Zonen-Logik. Empfehlung läuft vom Empfangs- und Baumbestands-Fit zur Klasse, nicht von der Marke zur Sensor-Story.
Welche Grenzen und Ausschlusskriterien gelten für “Navigation bei vielen Bäumen und schwachem GPS”?
Die wichtigsten Grenzen beim Thema Navigation bei vielen Bäumen und schwachem GPS sind die Verwechslung von RTK-Slogan mit Alltagsempfang, fehlende Backup-Sensorik und erfundene Signal-Schwellen.
Leichte Einschränkung: längere Kartierzeit, mehr Sensorpflege (LiDAR/Kamera sauber halten), App-Korrekturen nach Laubwechsel (Baumkronen, Kamera, LiDAR).
Kauf-Stopp: reines RTK ohne Fallback bei dauerhaft niedrigem sichtbaren Himmelsanteil in % und wiederkehrender Signalunterbrechung in s; Marketing ohne messbare LiDAR-Reichweite in m und ohne ehrliche Grenzen (Baumkronen, Gebäudeschatten, Multipath).
Sicherheit & Datenschutz: unklare Position in engen Passagen, Festfahren zwischen Stämmen, manuelle Bergung. Empfangs-Passung ersetzt keine Betriebsregeln und keine sichere Hindernisführung. LiDAR und Kamera ersetzen keine fehlende Passagenbreite in cm.
Hinweis: keine selbst erfundenen Signal-Schwellen; jede Prozent- oder Sekunden-Zahl braucht Manual, Herstellerseite, geprüftes Datenblatt oder eigenes Messprotokoll. Navigations-Tutorials und reine Sensor-Deep-Dives gehören auf die Nav-URLs, nicht als Ersatz für dieses Empfangsprofil.
Welche Kosten entstehen bei “Navigation bei vielen Bäumen und schwachem GPS” im Kauf und Betrieb?
Die Kosten bei Navigation bei vielen Bäumen und schwachem GPS setzen sich aus Kaufpreis, optionalen Diensten, Verschleiß und Service zusammen; Währung Euro, Markt Deutschland, Orientierungsstand 2026-08-11.
| Kostenblock | Inhalt | Hinweis Messung |
|---|---|---|
| Kaufpreis | Roboter mit RTK-primär, LiDAR-first, Vision oder Hybrid | € am Prüfdatum; Ausführung am Listing prüfen |
| Pflicht-Abo | Cloud-Navigation, Account-Dienste, ggf. Karten-Features | € pro Jahr wenn im Tarif |
| Optionale Kosten | Garage, Sensor-Schutz, ggf. Antenne / Basis (wenn RTK-Setup) | € einmalig |
| Verschleiß | Messer, Gehäuse; mehr Stopps und Bergungen belasten | € pro Jahr grob schätzen |
| Akku / Service | Akku-Tausch, Werkstatt (Suchfahrten und Lücken lasten mehr) | € über 3–5 Jahre |
| TCO 3 / 5 Jahre | Kauf + 3× bzw. 5× (Abo + Verschleiß + Service) | Formel: Kauf + n × Jahresfolgekosten |
Sichtbarer Himmelsanteil in %, Signalunterbrechung in s, LiDAR-Reichweite in m und Passagenbreite in cm sind keine Preisfelder, steuern aber, ob die Klasse zu deinem Grundstück und deinem Budget passt. Ohne aktuelle Listenpreise bleibt jede Euro-Zahl modellgebunden und wird hier nicht erfunden.
Welche Option passt zu welchem Gartenprofil?
Die passende Option startet beim Empfangs- und Baumbestandsprofil und endet bei RTK-primär, LiDAR-first, Vision oder Hybrid; Marke und Listenpreis kommen danach.
Wenn dichter Kronenschluss und wiederkehrende Signalunterbrechung in s den Alltag steuern, dann LiDAR-first oder Hybrid mit dokumentierter LiDAR-Reichweite in m. Nicht ideal, wenn: reines RTK ohne Fallback. Verifiziert als Regelrahmen: 2026-08-11.
Wenn offener Rasen mit freiem Himmel und hohem sichtbaren Himmelsanteil in % vorliegt, dann RTK-primär mit ehrlicher Setup-Prüfung. Nicht ideal, wenn: teure Empfangs-Komplexität ohne Bedarf. Stand: 2026-08-11.
Wenn enge Höfe und hohe Fassaden dominieren, dann Gebäudeschatten und Landmarken (LiDAR/Vision) gemeinsam planen. Nicht ideal, wenn: nur die offene Rasenmitte messen. Stand: 2026-08-11.
Wenn keine messbare LiDAR-Reichweite in m und kein Fallback bei schwachem GNSS vorliegen, dann Kauf pausieren bis Datenblatt und eigene Beobachtung. Nicht ideal, wenn: reines Empfangs-Marketing. Stand: 2026-08-11.
Wenn Bäume und Hang oder enge Passagen zusammenkommen, dann Empfang und Steigung bzw. Passagenbreite in cm separat prüfen. Nicht ideal, wenn: diese Node als einzige Hang- oder Layout-Antwort. Stand: 2026-08-11.
Produktbeispiele und Amazon-CTAs bleiben im Root-Vergleich; diese Node-Seite steuert die Empfangs- und Baumbestandswahl.
Wie grenzt sich “Navigation bei vielen Bäumen und schwachem GPS” von “offener Garten mit freiem Himmel” ab?
Navigation bei vielen Bäumen und schwachem GPS steuert Empfang unter Kronen, Fassaden und Multipath; offener Garten mit freiem Himmel steuert freie Satellitensicht und oft RTK-Effizienz - oft ohne LiDAR als Hauptproblem.
| Aspekt | Viele Bäume / schwacher Empfang | Offener Garten mit freiem Himmel (kurz) |
|---|---|---|
| Primäres Problem | Kronen, Schatten, Multipath, Backup-Sensorik | freie Himmelsfläche, stabile Korrektur |
| Kritische Messung | sichtbarer Himmelsanteil in %, Signalunterbrechung in s, LiDAR-Reichweite in m, Passagenbreite in cm | sichtbarer Himmelsanteil in %, RTK-Setup |
| Typische Klasse | LiDAR-first / Hybrid / Vision | RTK-primär / Standard |
| Häufiger Fehler | RTK-Slogan mit Alltagsempfang verwechseln | unnötige Empfangs-Komplexität |
Hang bleibt ein anderer Gelände-Hebel (Steigung, Traktion): Mähroboter für Hanglage und steile Gärten im Vergleich. Für die Kaufentscheidung reicht: Empfangs-Fokus, wenn Kronen und Schatten dominieren; offener Himmel, wenn freie Satellitensicht dominiert; Hang, wenn Steigung und Halten dominieren - oft brauchst du Kombinationen. Zurück zum Überblick: Navigation bei vielen Bäumen und schwachem GPS wählst du nur mit ehrlichem Himmelsanteil, beobachtbaren Signalunterbrechungen und klarer LiDAR-/Kamera-Grenze - ohne erfundene Signal-Schwellen.
Ist “Navigation bei vielen Bäumen und schwachem GPS” immer die bessere Wahl?
Nein. Navigation bei vielen Bäumen und schwachem GPS ist nicht immer die bessere Wahl; Gartenprofil, Empfang und Datenblatt entscheiden vor dem Sensor-Label.
Ausnahmen in Kurzform: (1) offener Rasen mit freiem Himmel und stabilem Empfang - LiDAR-first oft unnötig, (2) dichter Baumbestand ohne messbare Backup-Sensorik und ohne Beobachtung von Signalunterbrechung in s - Kauf pausieren, (3) steiler Hang ohne Empfang als Hauptproblem - Hangtauglichkeit vor reinem Empfangs-Fokus. Für die Garten-Fit-Diagnose: Welcher Mähroboter passt zu welchem Garten? Fläche, Gelände und Empfang. Für Modellrollen mit Flächen und CTAs: Die besten Mähroboter ohne Begrenzungskabel im Vergleich 2026.
Häufige Fragen
Was bedeutet Navigation bei vielen Bäumen und schwachem GPS bei einem Mähroboter?
Navigation bei vielen Bäumen und schwachem GPS beschreibt, wie ein Mähroboter unter Kronen, Fassaden und Multipath-Störungen Orientierung hält: über sichtbaren Himmelsanteil, Signalunterbrechungen und Backup-Sensorik wie LiDAR und Kamera statt nur RTK-Fix. Messgrößen sind sichtbarer Himmelsanteil in %, Signalunterbrechung in s, LiDAR-Reichweite in m und Passagenbreite in cm - immer mit Protokoll und Bedingung.
Reicht reines RTK unter dichten Baumkronen?
Oft nein. Dichte Kronen und enge Höfe senken den sichtbaren Himmelsanteil und verlängern Signalunterbrechungen. Dann zählen LiDAR, Kamera oder Hybrid-Klassen mit ehrlichen Grenzen - nicht nur die RTK-Nennung im Listing.
Ist LiDAR unter Bäumen immer die bessere Wahl als RTK?
Nein. Offener Himmel und stabile Korrektur sprechen oft für RTK. Schwache Satelliten und strukturreiche Gärten sprechen oft für LiDAR, Vision oder Hybrid. Dein Empfangsprofil entscheidet, nicht die Marke.
Ist Navigation bei vielen Bäumen und schwachem GPS immer die bessere Wahl?
Nein. Auf offenem Rasen mit freiem Himmel lohnt der Empfangs-Fokus oft nicht. Er lohnt, wenn Kronen, Schatten und Multipath den Alltag steuern - nicht, wenn du nur m² und Preis vergleichst.
Über uns & Methodik
Mehr zu unserer redaktionellen Linie und dem Unterschied zwischen Recherche-Vergleich und Praxistest findest du auf der Seite Über uns.